Boston Dynamics установила колеса на робота Atlas для жестких испытаний
Компания Boston Dynamics модифицировала человекоподобного робота Atlas, заменив ступни на колеса, чтобы протестировать приводы в экстремальных режимах. Проект носит исследовательский характер, а серийное производство такой версии не планируется.
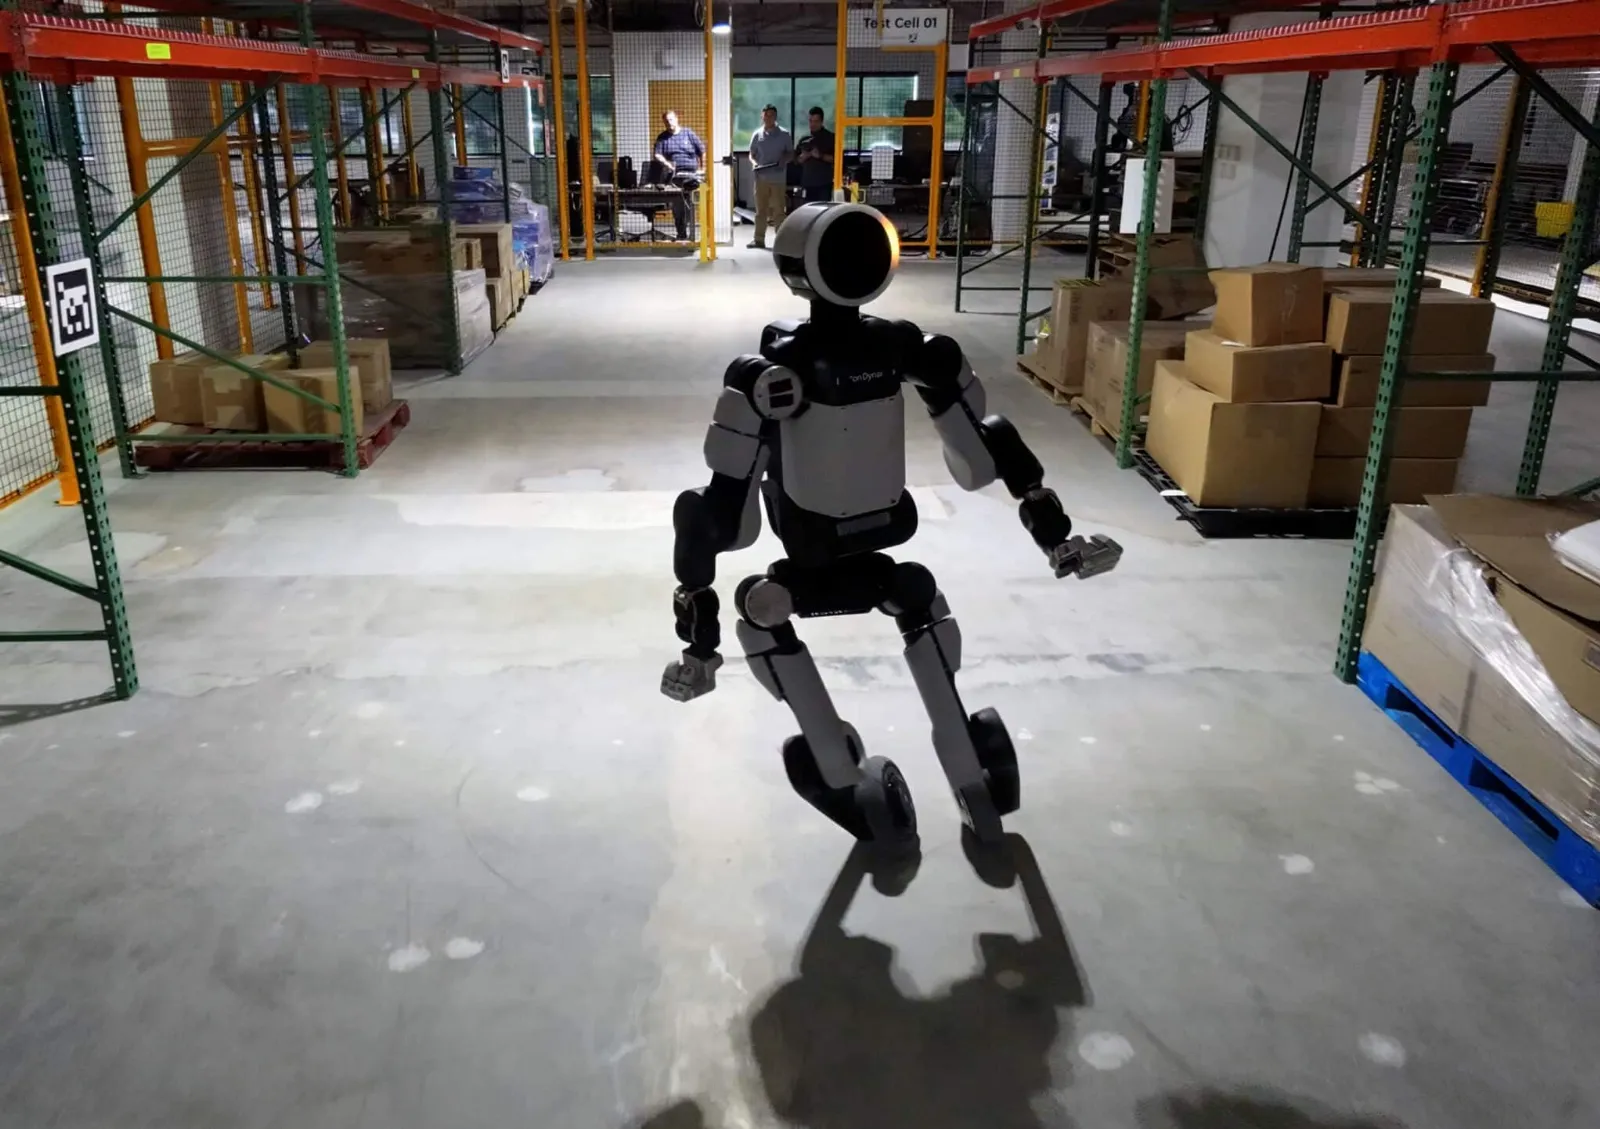
Инженеры компании установили на робота Atlas колесные адаптеры от электросамокатов. Это позволило создать исследовательскую платформу, которая испытывает электроприводы под высокой нагрузкой. Каждая попытка ускорения, торможения или поворота заставляет двигатели работать на пределе их технических характеристик.
Процесс переоборудования оказался технически простым. Специальные адаптеры закрепили на штатном узле «лодыжки» робота, что не потребовало серьезных изменений в аппаратной части. Программная часть также адаптировалась быстро: каждое колесо в модели стало рассматриваться как вращающаяся ступня. Такая модификация схожа по сложности с заменой колеса на обычном велосипеде.
Основная цель проекта — проверка эффективности алгоритма управления всем телом в условиях, близких к реальным. Инженеры использовали метод обучения с подкреплением, где робот сначала отрабатывал навыки в виртуальной среде, а затем переносил их в реальность. При этом виртуальные модели двигателей корректировались на основе данных физических испытаний, так как поведение реальных приводов отличается от симуляции.
В результате Atlas освоил новые виды передвижения, включая движение боком и плавное перекатывание. Робот также выполнил прыжок с разворотом на 360 градусов. Этот маневр алгоритм отработал с первой попытки, используя принцип отслеживания траектории, основанный на записях человеческих движений. Способ использования сцепления с поверхностью при прыжке кардинально отличается от классической ходьбы на двух ногах.
Полученные данные о работе приводов в стрессовых режимах внедряются в стандартную конфигурацию робота. Цель заключается в повышении устойчивости обычной версии Atlas к возможным отказам отдельных механизмов. Ранее компания представила новую конструкцию кистей рук с 13 степенями свободы для выполнения сложных манипуляций.